“Doe maar een cobot, dan hoeft er geen hek omheen.” Die zin horen we vaak. Logisch: een cobot is compact, snel te programmeren en mag dicht bij mensen werken. Toch is het een van de grootste misvattingen in robotisering.
Een cobotarm is niet automatisch een collaboratieve toepassing. Of mens en robot echt samen mogen werken, bepaalt de risicobeoordeling van de complete toepassing. Dus niet alleen de arm, maar ook de grijper, het product, de snelheid en de plek van de operator.
Hieronder zetten we op een rij hoe je de juiste keuze maakt.
Bekijk onze aanpak voor robotisering
Wie bepaalt of het veilig is?
Een cobot wordt geleverd met een CE-verklaring van de fabrikant. Die zegt iets over de robotarm, niet over jouw toepassing. Pas als de arm een grijper krijgt, een product oppakt en naast een operator staat, ontstaat de machine waar het om gaat.
De partij die de robot integreert, voert daarom een risicobeoordeling uit op het geheel. Daaruit volgt welke veiligheidsmaatregelen nodig zijn en of samenwerking tussen mens en robot is toegestaan. Bij onze projecten doen wij dat zelf, inclusief de CE-markering van de robotcel.
Een cobot met een mes in de grijper is geen veilige cobot meer. Hetzelfde geldt voor een scherp, heet of zwaar product.
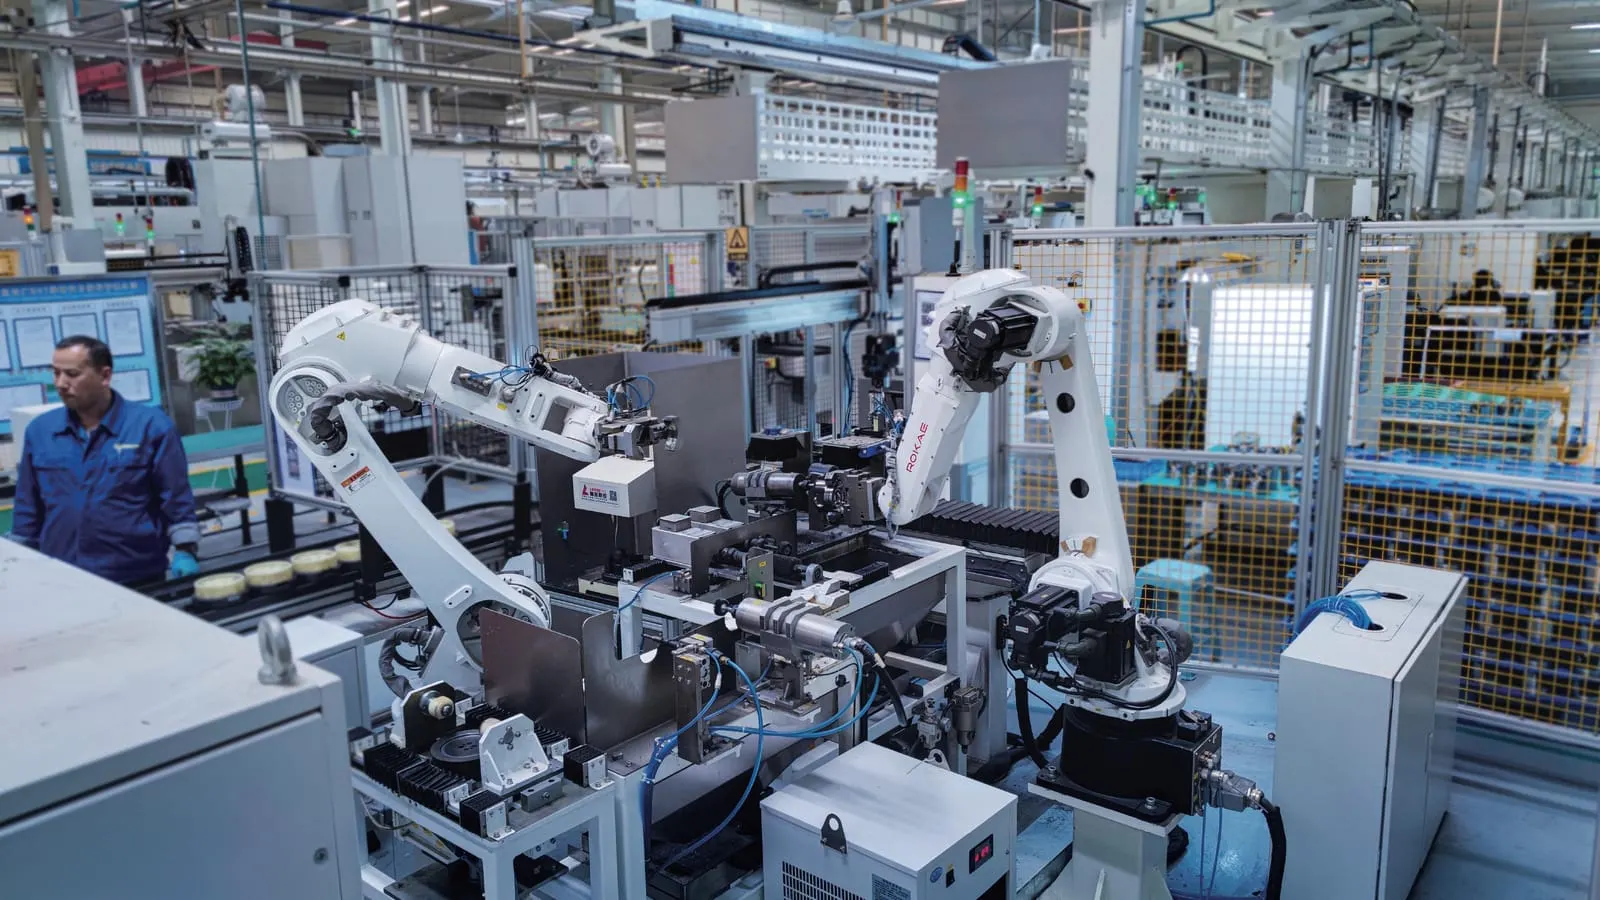
Begin met één vraag: hoe moet de operator samenwerken?
De keuze tussen robot en cobot begint niet bij de robotarm, maar bij de samenwerking die je nodig hebt.
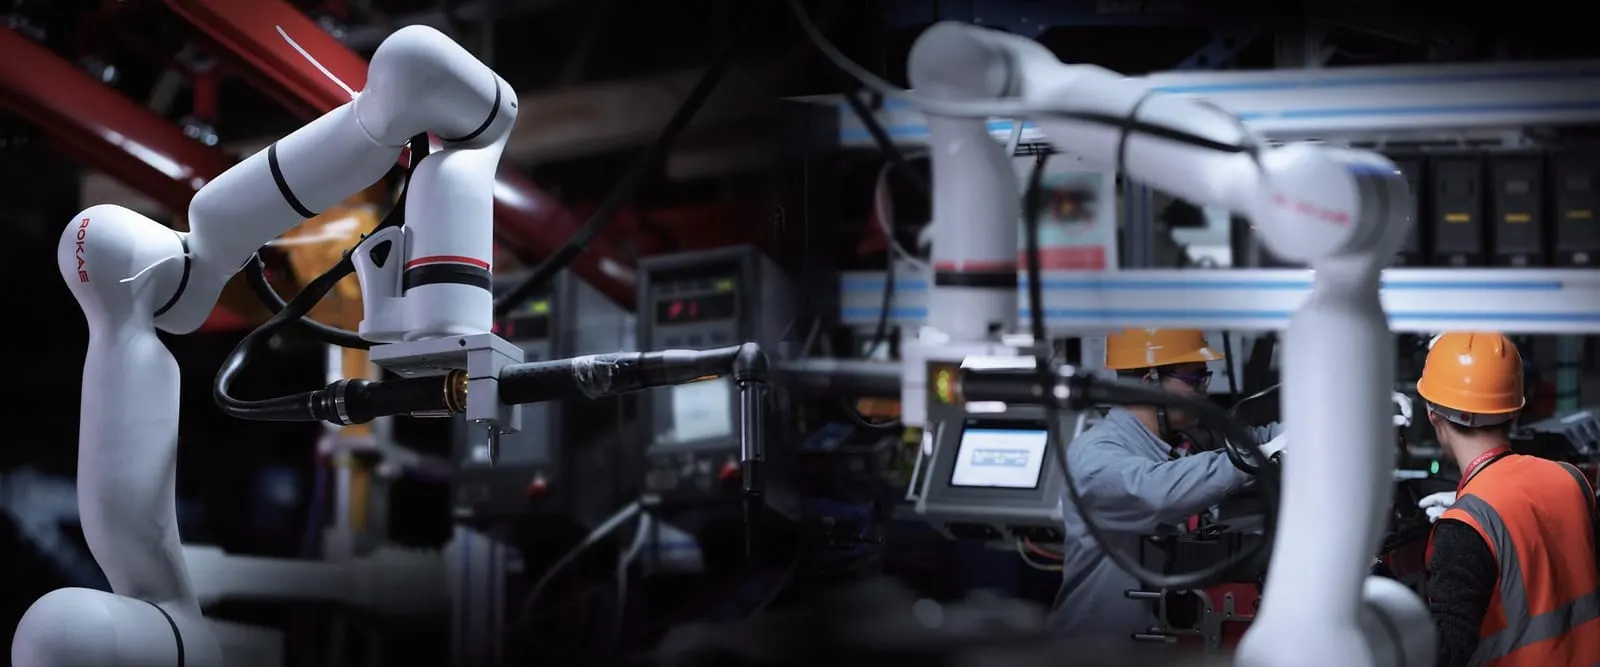
Vaak blijkt in dit gesprek dat optie 1 of 2 prima volstaat. Echte gelijktijdige samenwerking is minder vaak nodig dan gedacht.
De vormen van samenwerking
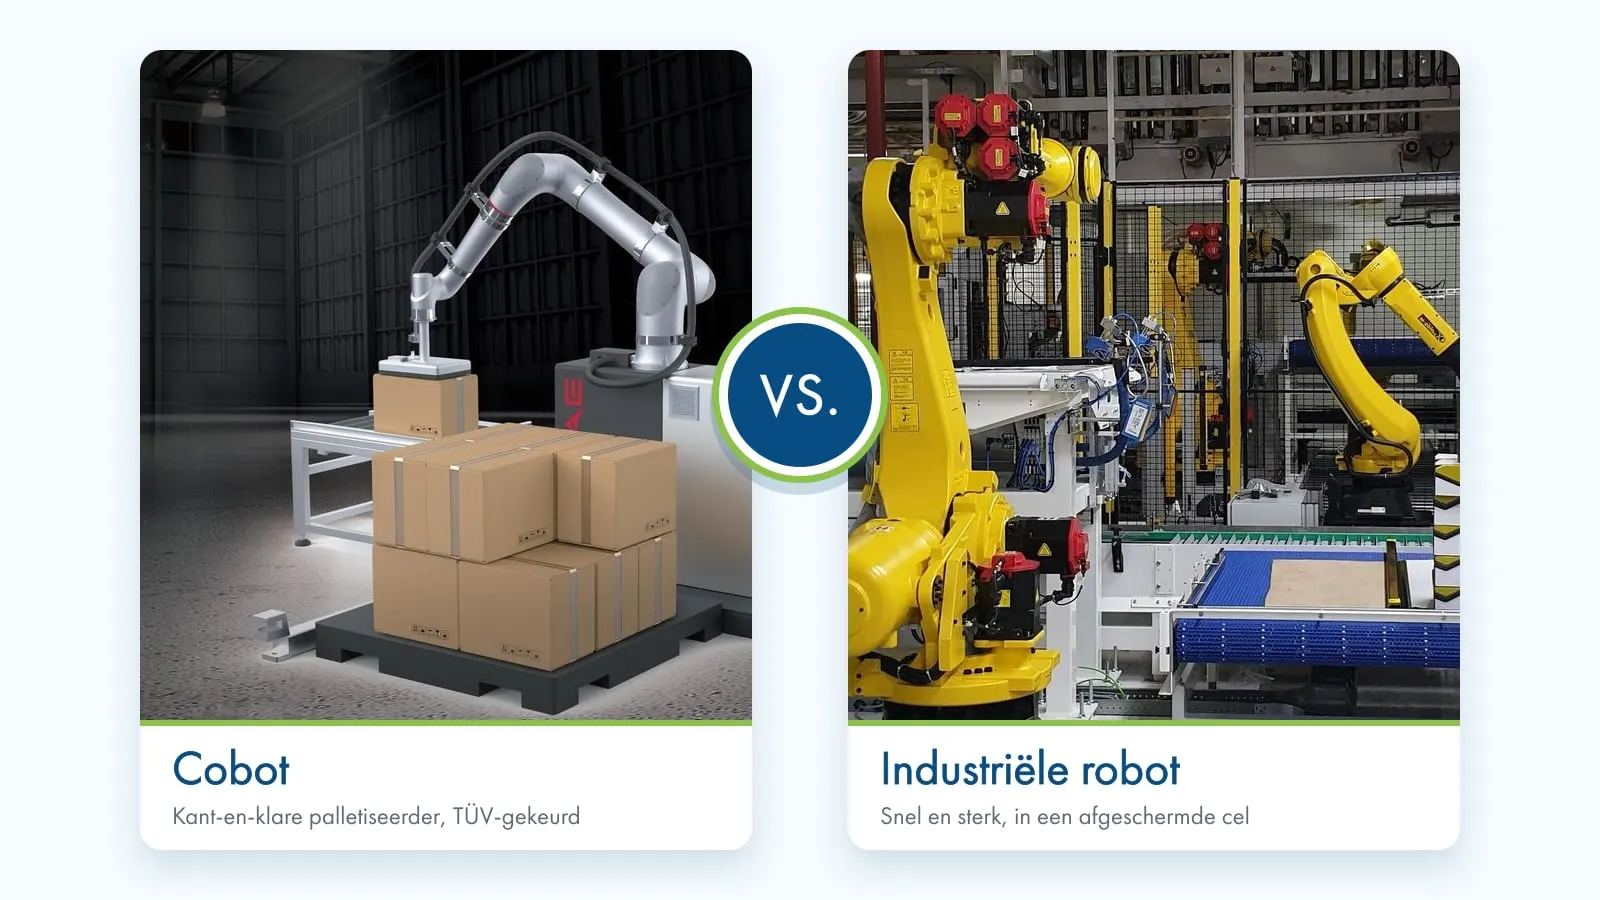
Bij cobots onderscheiden we drie niveaus van samenwerking. Een industriële robot zit daar buiten: die werkt in een eigen, afgeschermde cel.
- Co-existentie. Mens en robot zijn in dezelfde ruimte, maar werken niet tegelijk op dezelfde plek.
- Sequentiële samenwerking. Mens en robot werken om de beurt op dezelfde plek.
- Interactieve samenwerking. Mens en robot werken tegelijk samen. Hier is de vraag het scherpst: hoe garanderen we de veiligheid?
Hoe een cobot veilig blijft
Waar een industriële robot veilig is door fysieke scheiding (hekwerk, deuren, lichtschermen en toegangsbeveiliging), gebruikt een cobot een of meer van deze vier principes:
- Safety-rated monitored stop. De robot stopt gecontroleerd zodra iemand de werkruimte betreedt en hervat als die weer vrij is.
- Handgeleiding. De operator neemt de robot letterlijk bij de hand en leidt hem met een handgreep.
- Speed & separation monitoring. Sensoren meten de afstand tot de mens. Hoe dichterbij, hoe langzamer de robot, tot hij stilstaat.
- Kracht- en snelheidsbegrenzing. Contact is toegestaan, maar kracht en druk blijven onder de grenswaarden.
Het nadeel: zodra er mensen dichtbij werken, moet de cobot langzamer of minder krachtig. Dat betekent langere cyclustijden en minder output.
Robot en cobot naast elkaar
| Cobot | Industriële robot | |
|---|---|---|
| Kosten | Duurder dan een industriële robot in dezelfde gewichtsklasse. Wat je soms terugwint, is minder afscherming. | Voordeliger per kilo draagvermogen. Een hekwerk met deur is een relatief goedkope veiligheidsmaatregel. |
| Integratie | Sterk afhankelijk van de toepassing. Ongeplande veiligheidsstops kunnen productietijd kosten. | Afhankelijk van de ruimte en de eisen van het proces. |
| Toepassing | Als samenwerking met de operator iets oplevert, of bij veel variatie en kleine series. Niet automatisch de veiligste keuze. | Als productiviteit, output, voorspelbaarheid en beheersing van risico's voorop staan. |
| Samenwerking | Co-existentie, om de beurt of tegelijk | Geen: traditionele cel met hekwerk |
| Veiligheid | Stop bij betreden, handgeleiding, afstandsbewaking, kracht- en snelheidsbegrenzing | Fysieke scheiding en toegangsbeveiliging |
| Risicobeoordeling | Complex: grijper, product, snelheid en menselijk contact tellen allemaal mee | Voorspelbaar: de risico's zijn goed af te schermen met bekende maatregelen |
| Gewicht en snelheid | Beperkt. Dichtbij mensen gaat de snelheid of kracht omlaag. | Hoog |
| Normen | EN ISO 10218-1, EN ISO 10218-2 en ISO/TS 15066 | EN ISO 10218-1 en EN ISO 10218-2 |
| Besturing | Veiligheidsfuncties minimaal PL d, categorie 3 (ISO 13849-1) | |
Over de normen. EN ISO 10218-1 bevat de veiligheidseisen voor de robot zelf en is bedoeld voor de fabrikant. EN ISO 10218-2 gaat over de complete robotcel: de integratie en de toepassing. ISO/TS 15066 geeft aanvullende regels en grenswaarden voor collaboratieve toepassingen.
Voor- en nadelen op een rij
Cobot
- + Compact en flexibel inzetbaar
- + Snel te implementeren en eenvoudiger te programmeren
- + Kan samenwerken met operators
- + Minder afscherming nodig
- + Sterk bij kleine series en wisselende producten
- − Duurder dan een industriële robot met hetzelfde draagvermogen
- − Lagere snelheid, langere cyclustijd
- − Beperkt in gewicht en bereik
- − Minder geschikt voor zware of gevaarlijke processen
- − Collaboratieve werking vervalt vaak bij hogere snelheden
- − Veiligheid wordt vaak onderschat
Industriële robot
- + Hoge snelheid, korte cyclustijd
- + Betrouwbaar, hoge uptime
- + Kan zware lasten en zware processen aan
- + Gemaakt voor continu draaien
- + Hoge nauwkeurigheid en herhaalbaarheid
- + Beste keuze bij hoge volumes
- − Meer engineering en integratie per toepassing
- − Meer afscherming en meer ruimte nodig
- − Minder flexibel bij productwissels
- − Meer veiligheidsvalidatie
De uitzondering: dozen stapelen met een kant-en-klare cobot-palletiseerder
Voor het stapelen van dozen hoef je geen maatwerkcel te laten bouwen. Wij leveren een complete cobot-palletiseerder, out of the box en TÜV-gekeurd.
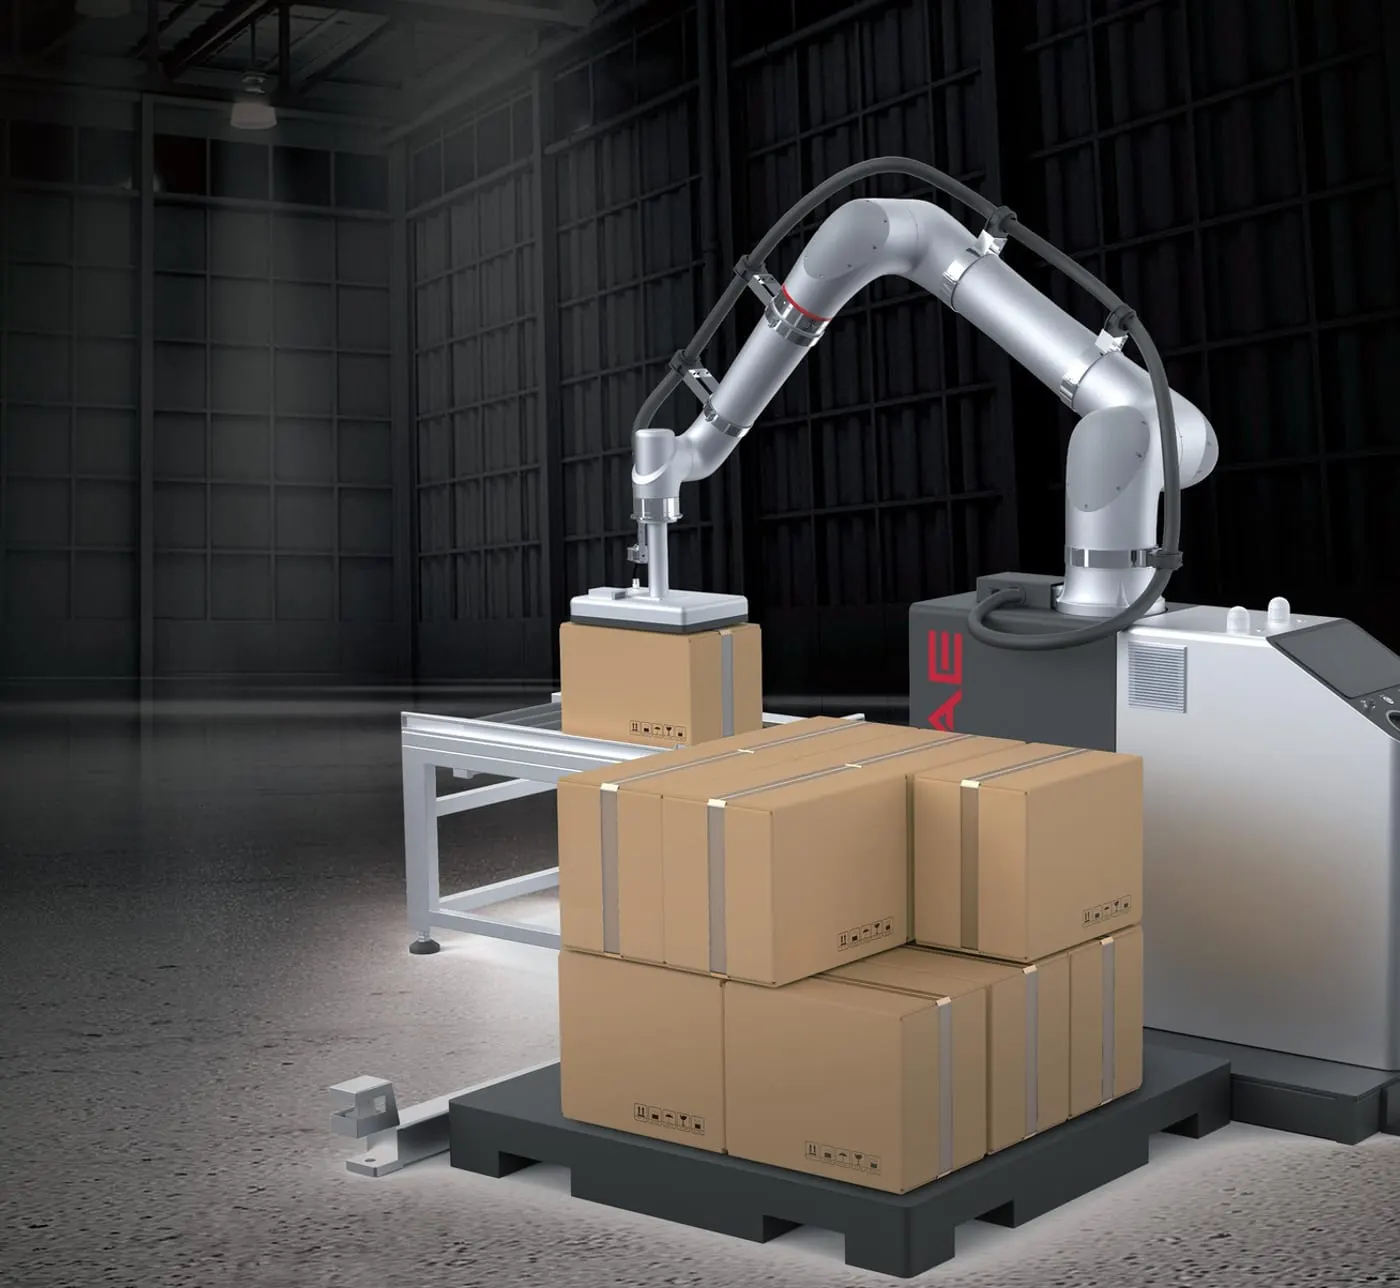
- Out of the box met een standaard pickpoint. We installeren hem, de dozen komen aan op een vaste oppakplek en hij kan direct draaien.
- Stapelt tot 220 cm hoog, inclusief pallet.
- Twee palletplaatsen. De robot stapelt door op de tweede pallet terwijl de eerste wordt weggereden.
- Geen programmeerkennis nodig. Een nieuw stapelpatroon stel je in op het touchscreen, in een paar minuten.
- 9 tot 20 dozen per minuut, afhankelijk van de uitvoering en het stapelpatroon (met enkele of dubbele grijper).
- Dozen tot ongeveer 38 kg, afhankelijk van de uitvoering.
Kant-en-klaar geïnstalleerd met een standaard pickpoint vanaf ongeveer €41.500 excl. btw. Extra’s zoals een rollenbaan of een dubbele grijper komen erbij.
Dit is de situatie waarin een cobot echt de snelste en voordeligste keuze is: de toepassing is standaard, de veiligheid is als geheel gekeurd en je hoeft niets te laten ontwikkelen.
Dus: robot of cobot?
Kies een cobot als:
- flexibiliteit belangrijker is dan snelheid;
- operators actief met de robot samenwerken;
- je kleine series of wisselende producten maakt;
- de proceskrachten beperkt zijn.
Kies een industriële robot als:
- productiviteit en cyclustijd cruciaal zijn;
- het proces zwaar of risicovol is;
- de lijn continu moet draaien;
- je maximale betrouwbaarheid en output nodig hebt.
In de praktijk komen we vaak uit bij een afgeschermde industriële robot: sneller, voorspelbaarder en de veiligheid is eenvoudiger rond te krijgen. Maar er zijn genoeg situaties waarin een cobot precies past, zoals dozen stapelen met een kant-en-klare cobot-palletiseerder.
Twijfel je?
We zijn merkonafhankelijk en hebben er dus geen belang bij welke kant je op gaat. Vertel ons wat er op je lijn moet gebeuren, hoeveel per uur en waar je operators staan. Dan kijken we eerlijk mee of een robot, een cobot of eenvoudige automatisering het beste past. Lees meer over robotisering en automatisering of neem direct contact op.
Met dank aan SBM Asset Management voor de inhoudelijke input vanuit machineveiligheid.
Veelgestelde vragen
Wat is het verschil tussen een robot en een cobot?
Een cobot (collaboratieve robot) is gebouwd om dicht bij mensen te kunnen werken: hij kan kracht en snelheid begrenzen en stopt bij contact. Een industriële robot is sneller, sterker en nauwkeuriger, maar werkt afgeschermd achter een hekwerk of andere veiligheidsvoorziening. Of een toepassing echt collaboratief mag werken, bepaalt de risicobeoordeling van de complete toepassing, niet het type robotarm.
Is een cobot altijd veiliger dan een industriële robot?
Nee. De cobotarm zelf is begrensd, maar de veiligheid hangt af van de hele toepassing: de grijper, het product, de snelheid en hoe dicht de operator erbij werkt. Een scherp of zwaar product maakt een cobot niet meer veilig. Daarom moet de risicobeoordeling aantonen dat de toepassing binnen de grenswaarden voor kracht en druk blijft.
Is een cobot goedkoper dan een robot?
Nee. Een cobotarm is in dezelfde gewichtsklasse meestal duurder dan een industriële robot. Een cobot wordt pas voordelig als je minder afscherming nodig hebt of als hij kant-en-klaar te leveren is, zoals een TÜV-gekeurde cobot-palletiseerder voor het stapelen van dozen. Bij een industriële robot is een hekwerk met deur juist een relatief goedkope en voorspelbare veiligheidsmaatregel.
Kan ik een cobot-palletiseerder kant-en-klaar kopen?
Ja. Voor het stapelen van dozen leveren wij een complete cobot-palletiseerder, out of the box en TÜV-gekeurd. We installeren hem met een standaard pickpoint, waarna hij direct kan draaien. Prijs vanaf ongeveer €41.500 excl. btw. Hij stapelt tot 220 cm hoog op twee palletplaatsen, en een nieuw stapelpatroon stel je in op het touchscreen zonder te programmeren. Afhankelijk van de uitvoering stapelt hij 9 tot 20 dozen per minuut en dozen tot ongeveer 38 kg.
Welke normen gelden voor robots en cobots?
Voor beide gelden EN ISO 10218-1 (veiligheidseisen voor de robot zelf, voor de fabrikant) en EN ISO 10218-2 (veiligheid van de complete robotcel en de integratie). Voor collaboratieve toepassingen komt daar ISO/TS 15066 bij, met grenswaarden voor kracht en druk. Het veiligheidsdeel van de besturing moet in beide gevallen minimaal PL d, categorie 3 halen volgens ISO 13849-1.
Wanneer kies je voor een cobot?
Als flexibiliteit belangrijker is dan snelheid, operators actief met de robot samenwerken, je kleine series of wisselende producten maakt en de proceskrachten beperkt zijn. Heb je vooral output, korte cyclustijden, zware producten of 24/7 productie nodig, dan is een industriële robot meestal de betere keuze.